盖世汽车讯 自动驾驶汽车、送货无人机和城市机器人都面临着同样的残酷数学现实:道路上行驶的车辆越多,现有的碰撞检测工具的性能就越差。在密集的多智能体环境中,传统的碰撞检测依赖于穷举式的成对检查,这意味着每个智能体都必须在每个时间步与其他所有智能体进行比较,这种计算量呈O增长,并迅速超出实时安全预算。
据外媒报道,印度国家理工学院赖布尔分校的研究人员现在推出了一种框架,该框架突破了这种二次方级的计算瓶颈,同时还能保护车辆数据的隐私,他们的研究成果在自动驾驶系统领域引起了广泛关注。
这项名为MAQDRL的新框架,已在期刊《认知计算》(Cognitive Computation)上以开放获取论文的形式发表。该团队由Aditya Kumar Raj、Anurag Sharma和K. Jairam Naik领导,旨在解决长期困扰复杂城市环境中自动驾驶车辆路径规划的两大瓶颈:一是将原始传感器数据流传输到集中式服务器的延迟和隐私问题;二是随着车队规模的扩大,碰撞检测的计算量呈爆炸式增长。他们的解决方案融合了三种此前鲜少结合的理念:轻量级局部强化学习、模型参数的联邦平均以及借鉴自计算几何的数据结构。
声明:本网转发此文,旨在为读者提供更多资讯信息,所渉内容不构成投资、建议消费。文章内容如有疑问,请与有关方核实,文章观点非本网站观点,仅供读者参考。
 解除时间限制,深度绑定ChatGPT的必应搜索能
微软创始人比尔·盖茨本周一表示,人工智能有可能彻底颠覆谷歌和亚马...
 索尼互娱江口达雄:PS5中国市场销量为PS4发售
“两年前,我们将PS5带到了中国,现在PS5在中国大陆市场的销量...
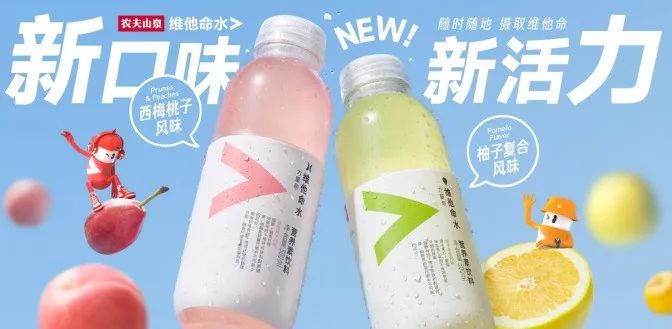 农夫山泉维他命水通过不同成分的功能诉求 平衡身体
去年,“早C晚A”的风刮了许久……全网的“颜究生”们紧跟潮流,抓...
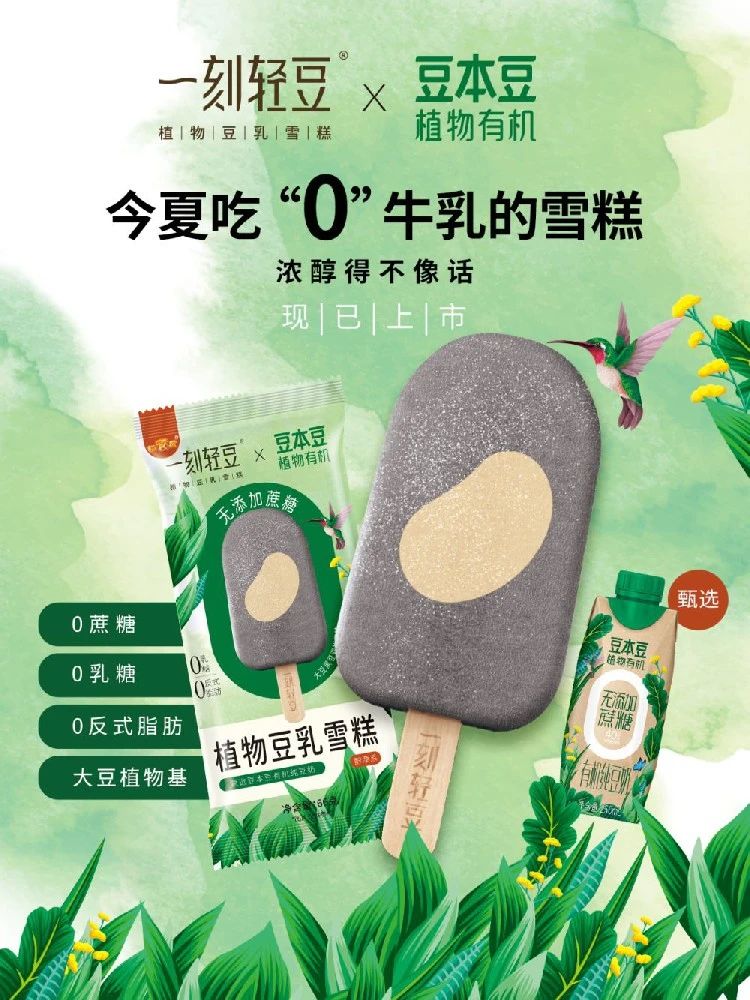 一刻轻豆与豆本豆联手打造一款0蔗糖植物豆乳雪糕
近日植物基食品界大事件!4月10日,专注植物豆乳雪糕的生活方式品...
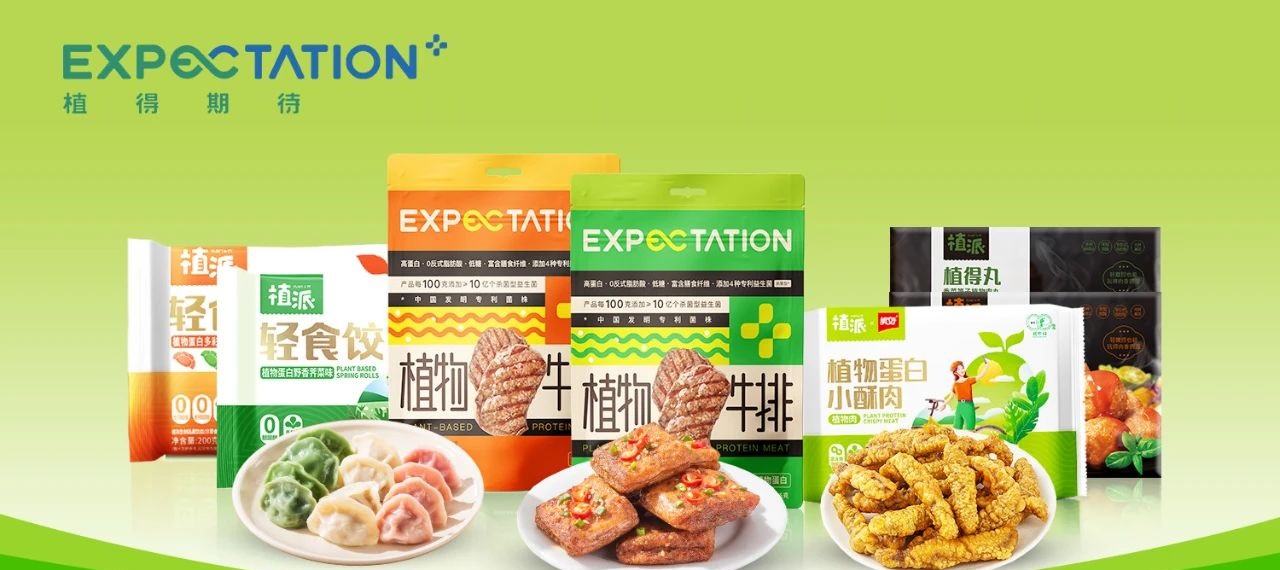 新希望锚定植物肉方向 植得期待要做更懂中国人的植
党的二十大报告指出:要推进美丽中国建设,坚持山水林田湖草沙一体化...
 比亚迪2023款元Pro车型5月31日上市,预售
,2023款比亚迪元Pro已于上个月开启预售,共3款车型,预售区...